NX-Modelle
Umbauanleitung für YardForce-NX-Mäher mit Trägerplatine ab Version 1.2.0
Nur für Trägerplatinen ab 1.2.0!
Diese Anleitung gilt ausschließlich für Trägerplatinen ab Version 1.2.0!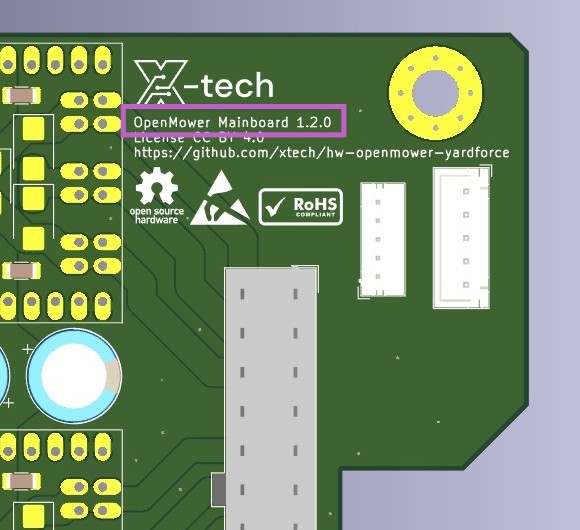
Anleitung in Arbeit
Diese Anleitung wird gerade geschrieben. Schau bald wieder vorbei oder frag auf Discord nach aktuellen Informationen.GPIO-Eingänge konfigurieren
Die YardForce-NX-Modelle verwenden GPIO-Eingänge für Sensoren zum Erkennen angehobener Räder, Stopptasten und Kollisionssensoren. Diese müssen konfiguriert werden, bevor der Roboter einsatzbereit ist.
Für NX-Modelle gibt es derzeit noch keine eigene hardwarespezifische inputs.yaml.
Verwende die Definition für SA/SC-Modelle
als Vorlage und passe sie an deine Verkabelung an.
Ausführliche Hinweise findest du unter GPIO-Eingänge konfigurieren – einschließlich der Hall-MUX-Auswahl, die bei Trägerplatinen ab Version 1.2.0 erforderlich ist.
Zuletzt geändert 10. September 2026: Improve German translation clarity and natural phrasing (377ec842)